|
|
|
|
|
MDPI特刊征稿 |无人水面/水下航行器应用的智能协同控制 |
|
|
期刊名:Drones
期刊主页:https://www.mdpi.com/journal/drones
无人水面航行器(USV)、无人水下航行器(UUV)和自主水下航行器(AUV)的发展显著拓展了海上及空中环境中的作业范围。这些平台的核心是智能控制技术,它对于在复杂环境干扰下保持稳定性和跟踪精度至关重要。鲁棒的控制律作为基本支撑,使无人系统能够从基础自动化逐步过渡到高级操作自主性。在提升单体性能的基础上,协同控制已成为关键前沿领域,通过集体智能与分布式协调,使多艘车辆能够同步执行任务。为实现这一目标,必须将控制技术与先进的路径规划、任务规划和智能导航相结合,以确保在动态环境中安全高效地运行。此外,具身人工智能(AI)的融合代表了一次变革性的转变,使这些航行器能够更直观地感知、学习并与物理环境进行交互。
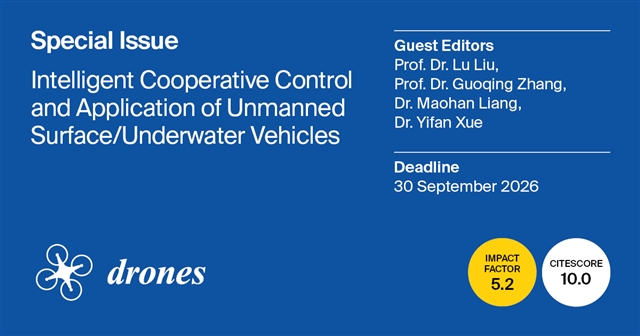
Drones邀请了西北工业大学刘禄老师、大连海事大学张国庆老师、武汉理工大学梁茂晗老师和哈尔滨工程大学薛祎凡老师合作建设特刊Intelligent Cooperative Control and Application of Unmanned Surface/Underwater Vehicles (无人水面/水下航行器应用的智能协同控制)。本特刊将欢迎围绕但不限于以下主题提交的稿件:
无人水面舰艇/无人水下航行器/无人水下机器人建模与仿真技术;
无人水面舰艇/无人水下航行器/无人水下机器人路径规划方法;
无人水面舰艇/无人水下航行器/无人水下机器人自动靠泊/着陆控制;
无人水面舰艇/无人水下航行器/无人水下机器人协同控制方法;
无人水面舰艇/无人水下航行器/无人水下机器人着陆控制与滚转减小;
无人水面舰艇/无人水下航行器/无人水下机器人自动避碰;
无人水面舰艇/无人水下航行器/无人水下机器人智能导航技术;
无人水面舰艇/无人水下航行器/无人水下机器人任务规划;
群集无人水面舰艇/无人水下航行器/无人水下机器人的具身人工智能;
群集无人水面舰艇/无人水下航行器/无人水下机器人的共识控制;
异构无人水面舰艇/无人水下航行器/无人水下机器人的跨域协作。
投稿截止日期:2026年9月30日
客座编辑介绍
刘禄老师
西北工业大学航海学院教授、博士生导师,教育部国家级青年人才。目前担任多个国内外重要期刊的编委。近年来在本领域发表或接收高水平论文60余篇,其中SCI 检索论文40余篇,授权/申请发明专利20余项,授权软件著作权5项,其中2篇入选ESI 全球热点论文 (1‰),4篇入选全球高被引论文 (1%),单篇最高影响因子19.118。
研究领域:海洋无人集群敏捷协同与智能控制、跨域无人集群协同控制、规划与决策、人工智能 (具身智能) 方法及其在海洋无人系统中的应用。

张国庆老师
大连海事大学教授、博导、国家优秀青年基金获得者/大连海事大学“船舶智能航行与先进控制”重点科研创新团队负责人,长期从事船舶制导与控制、智能海事保障技术研究。在船舶智能航行、海空跨域协同保障领域公开发表论文120余篇,其中, SCI期刊论文86篇(一作/通讯,单篇最高被引125次,IEEE汇刊长文15篇,中国科学院一区73篇,SCI他引总计3289,H指数34,他引作者中包括中国工程院院士、本领域权威期刊编委等),EI期刊论文11篇;出版专著6部(含第一作者3部,第二作者3部);授权国家发明专利24项(其中,1项日本专利,1项欧洲专利,7项专利成果已转化),软件著作权1项;获得海洋工程科学技术奖二等奖、教育部自然科学二等奖、交通教育科学研究优秀成果奖一等奖、辽宁省研究生教学成果奖二等奖、中国造船工程协会科技进步二等奖、交通运输青年科技英才、辽宁省优秀博士学位论文、智能交通领域全国优秀博士学位论文奖、航海类优秀青年教师奖一等奖等荣誉,入选辽宁省百千万人才工程“千层次”、“兴辽计划”青年拔尖人才、交通运输行业青年拔尖人才、交通运输部系统优秀共产党员、辽宁省优秀教师。
研究领域:大型船舶自主航行、机/船协同制导与控制、帆式船舶性能优化与控制、船舶/平台动力定位控制与优化和航海过程装备鲁棒控制。
梁茂晗老师
武汉理工大学航运学院特岗教授、硕士研究生导师。他于2023年在武汉理工大学获得博士学位,期间曾赴新加坡南洋理工大学进行博士生联合培养;博士毕业后在新加坡国立大学从事博士后研究工作。目前主要研究方向包括海事态势感知、智能船舶辅助驾驶以及海事大数据挖掘。主持科技部博士后海外引才专项(回国工作类)项目“智能船舶辅助驾驶技术”、企业委托横向课题等,并作为核心成员参与新加坡海事研与发展基金等国际重大科研项目,累计主持与参与项目经费总额近千万元。
研究领域:海事态势感知、智能船舶辅助驾驶、海事大数据挖掘。
薛祎凡老师
副教授,硕导,预聘博导。致力于无人帆船、水下机器人、跨介质机器人的研究。主要涉及系统辨识、模型预测控制和机器人设计等研究方向。承担国家自然科学基金面上项目、青年基金、省自然科学基金青年基金、基础加强项目专题等纵向项目,作为骨干成员参加国家重点研发计划3项,承担多项无人船、水下航行器的横向委托项目。在船海、机器人控制领域包括IEEE T-IE、T-TE、T-ASE、J-OE 等权威期刊发表SCI 论文30余篇,参与编制海洋机器人相关国家标准2项,获得造船工程学会一等奖、发明学会二等奖,担任多个国内外SCI 期刊编委。
研究领域:模型预测控制、无人帆船、海洋机器人。
特刊链接:https://www.mdpi.com/journal/drones/special_issues/2Y6JPMU8G3
期刊介绍
主编:Prof. Dr. Diego González-Aguilera,University of Salamanca,USA
期刊:Drones(ISSN 2504-446X) 是一个国际性、跨学科、同行评审开放获取月刊,由MDPI在线出版。期刊聚焦各类无人驾驶系统的设计与应用,刊载范畴涵盖无人飞行器 (UAVs)、无人机系统 (UASs)、遥控航空器系统 (RPASs)、无人水面及水下航行器、无人地面车辆、全自动驾驶平台、太空无人机相关研究。目前期刊已被Ei Compendex、Scopus和SCIE (Web of Science) 等多个重要数据库收录。英国遥控驾驶飞行器系统协会 (ARPAS-UK) 和国际无人机系统协会(ICUAS) 均与Drones期刊有合作关系,其会员可享受文章处理费折扣。
2025 Impact Factor:5.2
2025 CiteScore:10.0
Time to First Decision:21.1 Days
Acceptance to Publication:2.9 Days
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。