|
|
|
|
|
抓得住玻璃,攀得了峭壁:仿生表面的“进化论” | MDPI Biomimetics |
|
|
论文标题:Biomimetic Structure and Surface for Grasping Tasks
论文链接:https://www.mdpi.com/2313-7673/9/3/144
期刊名:Biomimetics
期刊主页:https://www.mdpi.com/journal/biomimetics
在电影里,蜘蛛侠可以轻松攀爬玻璃幕墙,甚至倒挂在天花板上。而在自然界,壁虎、章鱼、甲虫等生物同样拥有令人惊叹的附着能力。它们或靠微小的刚毛产生范德华力,或利用吸盘制造负压,或用倒刺实现机械互锁——这些能力不仅帮助它们捕食、避敌、搬运,也为科学家设计新型抓取表面提供了源源不断的灵感。来自清华大学机械系高端装备界面科学与技术全国重点实验室田煜教授带领的研究团队在Biomimetics 发表综述文章,系统梳理了当前用于抓取任务的仿生结构与表面研究进展,涵盖楔形表面、吸盘表面、爪刺表面三大类,并在此基础上介绍了复合机制仿生粘附表面的新构想。
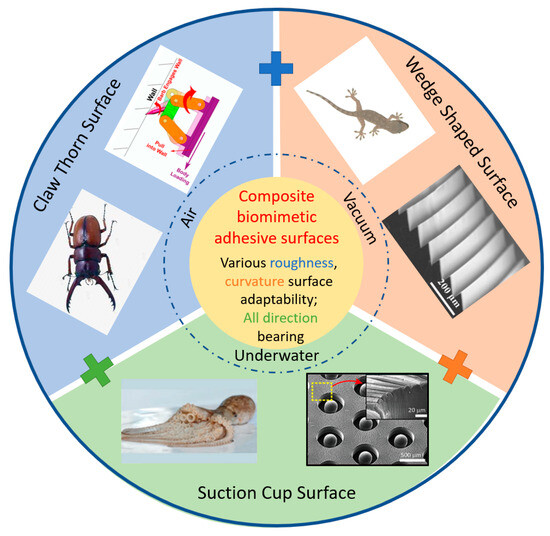
图1. 用于抓取的仿生结构和表面 (详情请见原文)
主要内容
壁虎的楔形密码:干粘附的可控艺术
壁虎脚掌的粘附能力早已是仿生学的经典案例。其脚趾上密布着纳米级匙状结构刚毛,通过范德华力附着于目标表面。研究人员提出肯德尔 (Kendall) 模型和剥离区 (peel zone) 模型等模型进一步阐明壁虎脚掌与基质之间的可控粘附机制。得益于其粘脱附可控、不要求目标表面化学性质、可适应真空环境等特性,壁虎干粘附在抓取器设计、攀爬机器人、空间碎片捕获等领域具有广泛的应用前景,并由此启发了微图案化干粘附表面的设计。
在应用层面,研究人员已开发出多款基于楔形表面的抓取器。例如,Viko系列抓取器将楔形粘附层与视觉触觉传感器结合,可实时感知接触面积与切向力,实现对不同形状物体的自适应抓取。FarmHand多指机械手则进一步拓展了抓取范围,从一颗葡萄到一个苹果均可稳稳抓取。
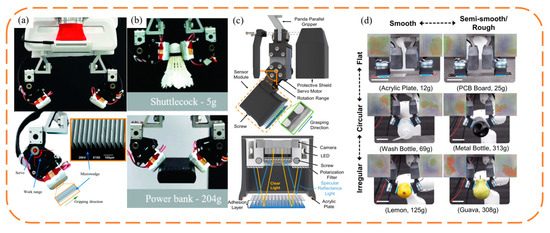
图2. 用Viko和Viko2.0夹持不同形状物体的原理图和照片 (详情请见原文)
章鱼与鲫鱼的吸盘智慧:水下粘附的强力保障
水下环境对粘附提出了独特的要求。章鱼的触手吸盘、鲫鱼头部的吸盘、以及鳐鱼的腹吸盘,都是自然界中出色的水下附着装置,其共同原理是通过封闭空间制造内外压力差。同时,章鱼和?鱼进化出独特的吸盘结构,可以显著提升与粗糙表面的摩擦力和密封性,防止滑脱。
科学家通过多层结构、表面起皱、微型吸盘阵列和主动控制机制对多种仿生吸盘表面进行了优化设计与制备。在应用层面,仿生吸盘已被用于心脏止血贴片、皮肤粘附电极、水下软体抓取器等领域,展现出广阔的应用前景。
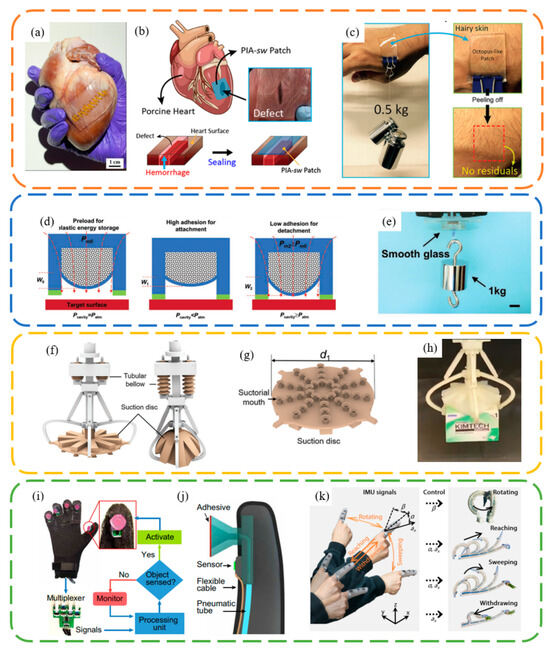
图3. 仿生吸盘表面的应用 (详情请见原文)
甲虫与鸟类的爪刺:粗糙表面的机械锁固之道
对于粗糙或多孔的表面,范德华力和负压往往失效,而机械互锁成为更可靠的附着方式。甲虫足端的钩状爪刺、鸟类在高速抓取时的动态爪结构与植物种子钩状的柔性爪都是典型代表。生物类爪结构的机械联锁连接理论主要基于刚体力学,科学家们据此提出了爪与表面接触的力学模型和最小法线角,揭示了爪刺在粗糙表面上的自锁条件。
在机器人领域,爪刺结构的应用尤为突出。从早期的RiSE系列攀爬机器人,到后来的SpinyBotII、LEMUR系列,均采用仿生爪刺实现垂直墙面、天花板甚至悬崖壁的攀爬。
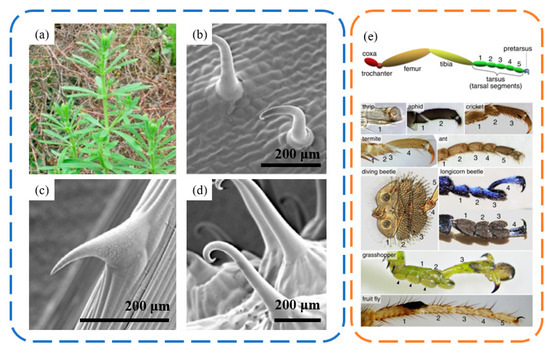
图4:原拉拉藤(Galium aparine)刺和昆虫足爪刺的结构(详情请见文章)
超越单一结构:复合机制仿生附着
如果说楔形、吸盘、爪刺分别适用于“干”、“湿”、“粗”三种典型场景,那么自然界中是否存在全能型附着装置?答案是肯定的——?鱼的吸盘便是典型代表。
鲫鱼头部吸盘的特殊结构结合和负压吸盘与仿壁虎楔形结构特点,使其能牢固附着在鲨鱼等宿主表面,并随其游动。受此启发,有学者利用多材料3D打印技术,成功制备出仿鲫鱼吸盘,适用于各种表面,并产生强大拉脱力;也有学者研究了仿生?鱼吸盘在空气中的粘附能力,并将其应用于水空两栖机器人,实现对曲面、粗糙表面、不完整和生物污染表面的快速附着与脱离。
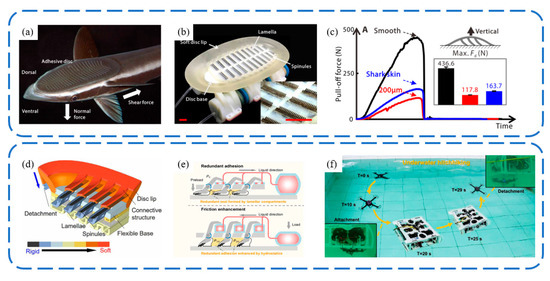
图5. 受鲫鱼启发设计的仿生机器人粘附盘 (详情请见原文)
挑战与展望:从仿生到“超仿生”
尽管仿生粘附表面已取得长足进展,但要真正实现像生物一样快速、智能的抓取,仍面临三大挑战:
1.复合仿生表面的制造难题:多结构、多材料的微尺度复合仿生表面制备技术瓶颈仍需突破;
2.快速与稳定的平衡:高承载力往往牺牲接触速度,如何兼顾平衡是未来关键;
3.主动感知与灵巧操作:结合视觉、触觉、力觉,实现像人手一样的感知到抓取的闭环。
从壁虎的刚毛到章鱼的吸盘,从甲虫的爪刺到?鱼的复合吸盘,大自然早已为我们提供了丰富的抓取方案。而科研人员的任务,正是将这些方案解码并重构,最终制造出超越自然的智能抓取系统。
原文出自 Biomimetics 期刊
Li, J.; Yin, F.; Tian, Y. Biomimetic Structure and Surface for Grasping Tasks. Biomimetics 2024, 9, 144
期刊介绍
主编: Prof. Dr. Stanislav N. Gorb, University of Kiel, Germany
Biomimetics (ISSN 2313-7673) 是一个国际型开放获取英文学术期刊,致力于发表仿生学与仿生技术领域的最新研究成果。期刊内容从生物体的基本机制出发,深入探讨生物特性在人类应用领域中的转化与应用。本刊旨在为材料科学、机械工程、纳米技术以及生物医学领域的研究人员搭建高水平的交流平台,鼓励通过生物启发式设计解决复杂问题,推动工程技术与生物医学领域的可持续创新。期刊已被Scopus, SCIE (Web of Science), PubMed, PMC, Ei Compendex, CAPlus / SciFinder等数据库收录。
2025 Impact Factor: 4.2
2025 CiteScore: 6.2
Time to First Decision:13.5 days
Acceptance to publication:3.5 days
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。