|
|
|
|
|
磁控液滴机器人:泌尿系统精准给药与结石取回的“软体”新策略 | MDPI Micromachines |
|
|
论文标题:Multifunctional Magnetic Droplet Robots for Urological Applications: From Drug Delivery to Stone Retrieval
论文链接:https://www.mdpi.com/2072-666X/17/5/569
期刊名:Micromachines
期刊主页:https://www.mdpi.com/journal/micromachines
文章导读
近日,美国纽约州立大学石溪分校(Stony Brook University)Uro-Bionics & Drug Delivery Lab 研究团队在Micromachines期刊上发表了题为“Multifunctional Magnetic Droplet Robots for Urological Applications: From Drug Delivery to Stone Retrieval”的最新研究成果。
针对目前泌尿系统内镜治疗中存在的诸多局限,该研究创新性地提出了一种由可编程电磁场控制的多功能铁磁流体液滴机器人平台,并详细验证了其在极端狭窄通道导航、快速局部给药以及结石回收等场景下的优异性能。
研究内容
1 临床痛点:为什么我们需要“液滴”机器人?
人体的泌尿系统拥有狭窄、弯曲且分支复杂的解剖结构。在常规干预中,传统的刚性或半柔性医疗器械在进入深部区域(如肾盂)时不仅操作受限,更会显著增加黏膜损伤的风险。此外,尿液的冲刷作用与尿路屏障大幅降低了药物在病灶的停留时间和渗透率。
为了解决这一难题,研究团队设计了一款兼具强驱动力与极端可变形能力的软体磁控液滴机器人。相较于传统微型机器人,它能以无接触的方式深入靶向病灶,不仅避免了物理摩擦损伤,还能真正做到“刚柔并济”。
2 系统搭建:硬件、算法与高仿生模型的结合
为了实现对液滴的精准操纵,研究团队打造了一套由自定义 Python 算法接口、数字输出控制器及电磁线圈阵列组成的驱动系统。
在实验环境方面,团队没有采用简单的二维平面,而是利用 Autodesk Fusion 360 软件与3D打印机,1:1 还原制作了包含复杂三维曲面、肾盂与输尿管分支的仿生泌尿道模型。机器人本体采用商用 EFH1 铁磁流体制备,为了高度模拟真实生理环境,实验在 0.9% 氯化钠溶液中进行,并在模型表面涂覆了琼脂糖水凝胶以模拟尿路的低摩擦特性。
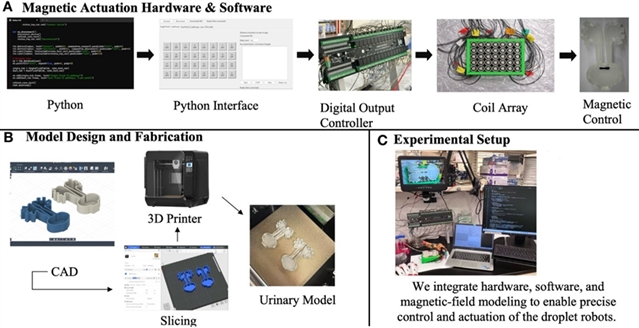
图1. 此图显示了磁控液滴机器人平台的设计与实验流程:(A) 电磁驱动系统实现液滴磁控操纵;(B) 仿生泌尿系统模型通过CAD 建模,切片和3D 打印制备;(C) 整体实验平台展示了硬件系统与液体环境的结合。
核心结果
核心结果一:优异的运动学性能与受限通道内的高形变能力
实验数据显示,液滴机器人的运动学表现出了优异的性能:
• 极限速度:在单线圈驱动(51 mT, 20 Hz)下,液滴的最高平移速度可达 260 mm/s。对比文献中常规铁磁流体液滴约 20 mm/s 的速度,该平台展现了显著提升的高机动性。
• 精准轨迹:在更稳定的双线圈模式(51 mT, 8.3 Hz)下,液滴能够通过高达 31 步的复杂编程指令,精准走出了代表石溪大学的“SBU”字母轨迹。
• 极端形变能力:在受限通道测试中,液滴成功穿越了从 7 mm 骤缩至 1 mm 的极窄通道。在 1 mm 处,液滴的纵横比被拉长至惊人的 38.5 倍(缩小至静止直径的约九分之一),且全程保持 73.64 mm/s 的高速运动,未发生任何破裂。这种液相动态变形能力有效克服了传统刚性器械的物理尺寸局限。
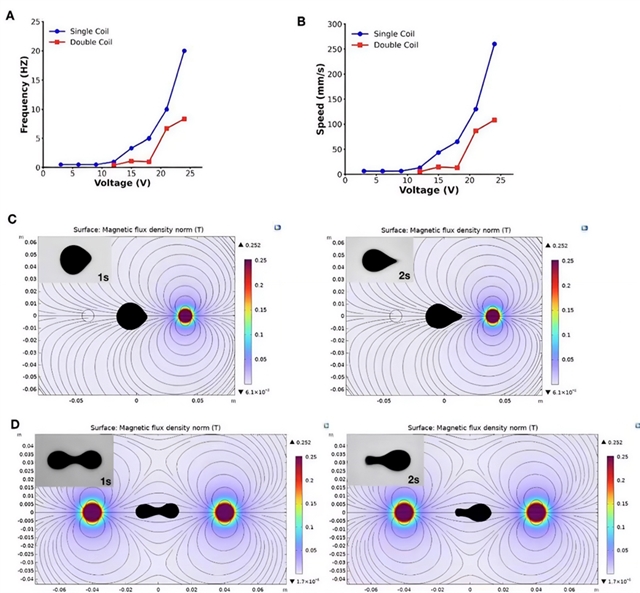
图2. 显示了不同电输入条件下液滴的运动表现及COMSOL 模拟结果: (A) 单线圈驱动下,液滴最高速度达到260 mm/s;(B) 双线圈驱动下,液滴最高速度为108 mm/s,但运动更加稳定;(C) 单线圈驱动使液滴快速前进并拉伸,COMSOL 显示磁场分布更均匀。
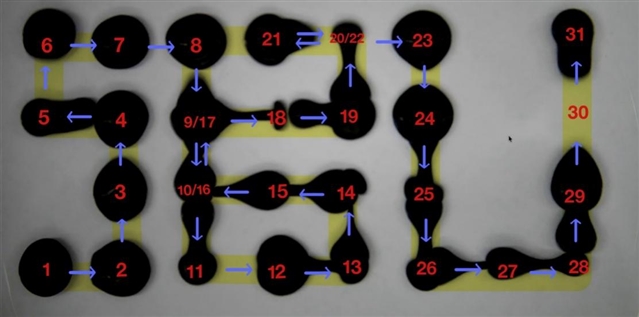
图3. 显示了铁磁流体液滴在可编程磁场下的轨迹控制。液滴沿预设路径运动,并通过分裂与合并形成“SBU”字母,展示了线圈阵列的高精度操控能力。
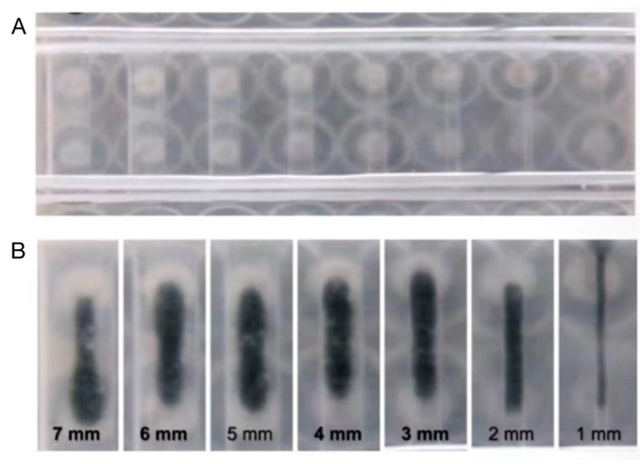
图4. 显示了液滴在狭窄通道中的可变形能力:(A) 边框通道测试平台;(B) 液滴在磁场作用下被拉伸,并通过了7 mm至1 mm的限制通道。
核心结果二:3D仿生模型中的稳定导航成功率
在极具挑战性的 3D 打印真实解剖学模型中,液滴机器人成功克服了复杂的三维表面曲率。在电磁驱动下,液滴仅用时约 11秒 就从模拟膀胱区域逆流而上,精准抵达深部肾盂,平均导航速度达到 5.93 mm/s。在多次重复实验中,液滴均成功抵达目标上尿路分支,显示出较好的导航稳定性。
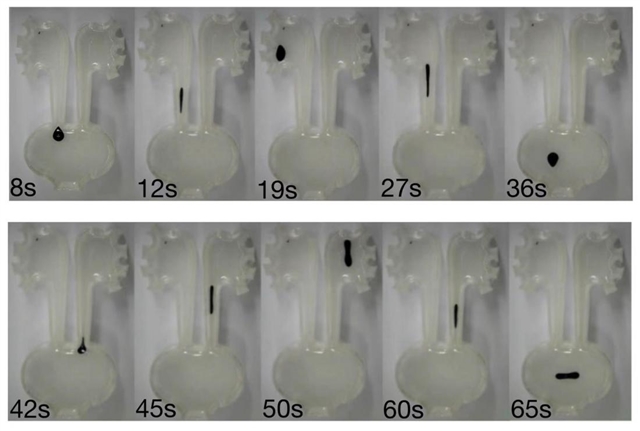
图5. 此图显示了磁控液滴在仿生泌尿系统模型中的导航能力:液滴在磁场作用下沿弯曲和分支路径稳定运动,展示了其在受限泌尿结构中的通过能力。
核心结果三:快速局部释放与稳定的“捕获携带”能力
除了具备高效的运动与组织穿透能力,该机器人平台还能够稳定执行特定的临床操作:
• 0.25秒快速靶向给药:采用振动辅助磁力驱动模式(8.3 Hz 交变频率),液滴的界面张力被瞬间破坏。实验显示,封装在液滴内的模拟药物(荧光染料)在短短 0.25 秒内就在目标区域完成了爆发式的局部高浓度释放。这种极速的释放动力学能够极大地对抗尿液的冲刷稀释。
• 无接触取石任务:面对直径 2.54 mm、重约 16.4 mg 的人工肾结石,液滴机器人在接触后的 1秒 内即可将其完全包裹吞噬。随后,在磁场梯度力作用下,液滴克服了结石的静摩擦力与流体粘性阻力,以 13.45 mm/s 的速度将载荷稳稳运出,展示了其作为“软体抓手”的应用潜力。
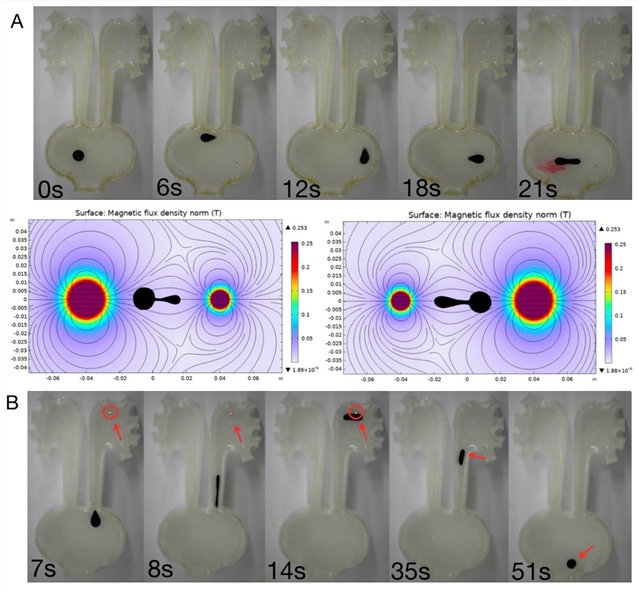
图6. 此图显示了磁控液滴机器人的多功能应用表现:(A) 液滴在振动磁场作用下释放封装染料,展示了其局部药物递送能力,并结合了COMSOL 模拟结果进行说明;(B) 液滴捕获,包裹运输人工肾结石,体现其“捕获并携带”功能 (红色箭头表示人工结石的位置)。
总结与临床展望
本研究不仅展示了磁控软体机器人在复杂泌尿系统环境下的精准操控能力,还提出了一种极具前瞻性的“部署-治疗-回收”(Deploy-treat-retrieve)闭环运行范式。当液滴完成靶向给药或结石打包后,可通过磁场迅速将其整体回收,从而最大程度降低铁基纳米颗粒在体内的长期残留风险。
未来,随着动态尿液流体系统的进一步整合,以及超声成像、X射线透视等实时闭环视觉反馈控制算法的引入,这款液滴机器人平台有望在泌尿道无创干预治疗领域迎来真正的临床转化。
期刊介绍
主编:Nam-Trung Nguyen, Griffith University, Australia
Micromachines (ISSN 2072-666X) 是一个聚焦微/纳米尺度结构、材料、器件与系统的国际性同行评审开放获取期刊。期刊旨在为微纳科学与技术领域的前沿研究提供高水平交流平台,其研究范围涵盖从基础到应用的微纳技术全领域,包括但不限于:微/纳机电系统 (MEMS/NEMS);传感器与执行器;光学与光电器件;微/纳米尺度能量收集技术;压电与摩擦电纳米发电机;生物微机电系统 (BioMEMS)、微型生物传感器、器官芯片;微/纳流控、微全分析系统 (μ-TAS) 与即时检测 (POCT) 芯片;以及基于新型材料的微/纳米结构、器件与系统的开发与应用。目前,Micromachines 已被 SCIE (Web of Science)、PubMed、PMC、Ei Compendex、Scopus 等多个国际重要数据库收录。
2025 Impact Factor:3.5
2025 CiteScore:7.1
Time to First Decision:16.6 Days
Acceptance to Publication:2.6 Days
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。