|
|
|
|
|
LAM 综述 | 非球面与自由曲面光学检测:如何校准“测量的尺子”? |
|
|
导读
非球面和自由曲面光学元件能够以极少的光学表面数量高效校正复杂像差,为高端成像、极紫外(EUV)光刻、航空航天遥感、激光加工以及增强现实(AR/VR)等系统的小型化与性能跃升提供了核心支撑。然而,“制造能力受限于检测能力”,这类对称性较低的复杂面形(自由曲面更是完全打破了旋转对称性),给传统光学检测技术带来了巨大挑战。如何实现高精度、高通用性且快速的面形测量,已成为当前先进光学制造领域的共性难题。
近日,德国斯图加特大学应用光学研究所的Christof Pruss博士在Light: Advanced Manufacturing发表了题为“Various technologies for the testing of asphere and freeform optics and their calibration”的综述论文。该论文聚焦于全口径面形干涉测量这一类方法(即测量过程中待测件与干涉仪之间无相对运动、单次采集可在一分钟内完成密集二维面形偏差图的技术),系统梳理了其中的代表性方案,并深度剖析了系统校准在突破复杂曲面测量精度瓶颈中的核心作用。
一、基于几何不变性的绝对检测
在干涉测量中,最终得到的波前通常同时包含待测表面的面形误差和检测系统自身的参考波前误差。对于平面、球面、柱面和轴锥面等具有旋转、平移或镜像对称性的表面,可以通过改变待测件的位置、方向或姿态,获得多组具有不同误差组合关系的测量结果。例如,当待测件发生旋转或平移时,其真实面形误差会随待测件共同变化,而部分系统误差仍固定在仪器坐标系中。通过比较不同位置下的测量数据,可以在数学上分离待测面误差与系统误差,实现不依赖更高精度标准件的“绝对检测”。
这类方法具有极高的测量精度和较强的误差溯源能力,但其适用范围受限于待测表面的几何特征。对于缺乏整体对称性的自由曲面,难以找到能够保持名义面形不变的操作方式,因此需要引入更加灵活的补偿与校准策略。
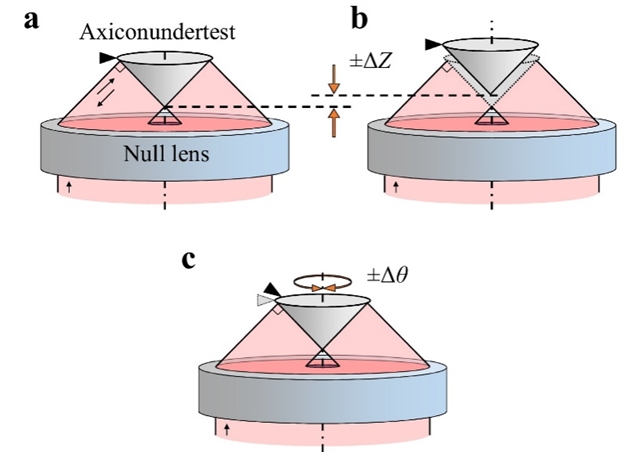
图1:轴锥面的绝对检测:借助待测面自身的旋转对称性与平移对称性,将面形误差与系统误差分离。需完成三次测量:a 基本检测装置,零位透镜从下方照明轴锥镜;b 待测件沿旋转轴平移后测量;c 待测件绕轴旋转后测量
二、基于计算全息图的零位检测
零位检测的基本思想是利用专用补偿元件,将干涉仪产生的测试波前转换为与待测非球面或自由曲面名义形状相匹配的波前。当待测表面符合设计面形时,入射光经反射后基本沿原路径返回,从而减少回程误差,并获得条纹稀疏、易于分析的干涉图。
计算全息图(Computer-Generated Hologram,CGH)能够利用微纳衍射结构产生高度定制化的波前,已成为非球面和自由曲面零位检测中的重要补偿元件。与传统折射式零位补偿器相比,CGH具有较高的设计自由度,并可在同一基底上集成目标波前、对准结构和辅助校准波前。然而,CGH并非理想无误差元件,其基底面形误差、微结构位移误差和微结构加工误差都可能传递至最终检测结果。文章介绍了一种三重CGH校准方法:在同一器件中复用一个菲涅耳波带片和两组相互正交的线性光栅,通过测量线性光栅正、负衍射级次产生的四组辅助波前,分离基底误差与微结构位移误差,并预测目标波前中的系统误差。
该方法使CGH不仅能够产生复杂测试波前,还能够编码自身校准所需的信息。原文所述实验中,由辅助波前预测的校准结果与目标波前直接测量结果之间的差异达到个位数纳米量级,并处于所用干涉仪的重复性范围内。不过,CGH通常仍需针对特定待测面形单独设计。对于超大口径或具有陡峭局部斜率的自由曲面,所需CGH尺寸和局部线密度也会增加,对设计与制造能力提出更高要求。此外,辅助波前还可能引入额外的相干杂散光,CGH的定位误差也可能成为新的测量不确定度来源。
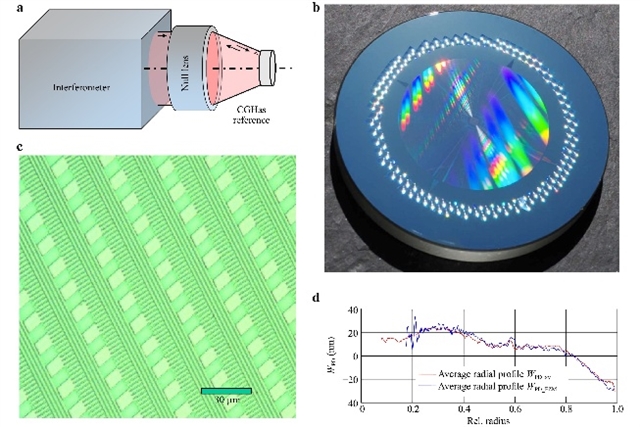
图2:计算全息图零位检测及辅助波前校准
三、面向通用测量的体积校准
为了避免为每一种待测表面分别制造专用补偿元件,研究人员进一步发展了多波长干涉、部分零位检测、多角度照明和倾斜波干涉等柔性测量技术。这些技术通过放宽严格的零位条件,使同一套检测系统能够适应不同曲率、面形偏离量和局部斜率分布的非球面与自由曲面。文章重点介绍了倾斜波干涉技术(Tilted Wave Interferometry,TWI)。该方法利用点光源阵列从多个方向同时照明待测表面。对于具有不同局部斜率的表面区域,总有一束适当方向的测试波能够在反射后进入干涉仪孔径,由此在相机上形成覆盖待测区域的多个局部干涉图。原文指出,典型系统可覆盖约±5°的局部斜率变化,并测量相对最佳拟合球面具有数百微米偏离量的非球面和自由曲面。
多角度照明扩大了系统的可测范围,但也使校准问题由二维平面扩展至整个测量空间。由于光线不再严格沿标定路径返回,系统误差不仅与相机像素位置有关,还受到照明方向、待测件空间位置、姿态和名义面形等因素影响。因此,需要建立能够描述整个测量体积内光程误差的校准模型。在TWI的黑箱模型中,照明端和成像端分别由两个系统函数表示,二者之间的光程则根据待测表面进行光线追迹。校准过程通过确定系统函数中的多项式系数,建立光程与空间位置、传播方向之间的对应关系。在测量未知复杂曲面时,系统能够根据具体光线路径预测相应的仪器误差,并从原始结果中将其数学扣除。
作者借用Küchel当年为蔡司Direct100干涉仪提出的说法,将这种包含整个干涉仪误差特性的数字化校准函数称为“电子全息图”,并认为该术语相当贴切地描述了 TWI 校准函数的整体性与只能对应特定面形的实体补偿元件不同,它可以应用于测量体积内的多种测试状态,为复杂曲面的快速、柔性和全场检测提供支持。不同测量系统之间的循环比对进一步验证了这一思路。原文介绍的实验中,三套位于不同地点的TWI系统对同一件自由曲面样品进行了测量,所得面形偏差分布具有较好一致性,表明各系统的体积校准函数能够实现可靠的误差补偿。
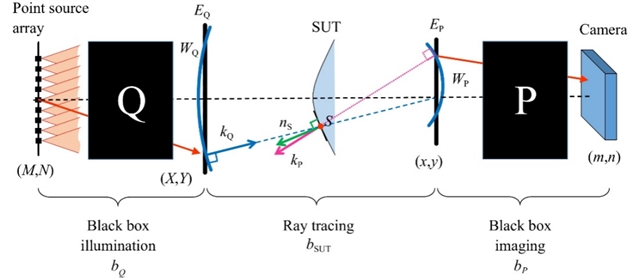
图3:倾斜波干涉的黑箱模型与体积校准原理
四、总结与展望
综上所述,该综述从系统校准角度梳理了非球面与自由曲面全场干涉检测的发展路径:对于具有明确几何对称性的表面,可以通过旋转、平移等操作实现绝对检测;对于采用专用零位补偿器的复杂曲面,可以利用CGH及辅助波前标定系统误差;而对于追求更高通用性和测量效率的柔性检测系统,则需要建立覆盖空间位置与传播方向的体积校准模型。未来,复杂曲面检测将进一步由专用实体补偿向数字化、模型化和通用化方向发展。柔性系统还需要解决机械漂移、光源波长稳定性和测量不确定度评估等问题。与此同时,提高校准模型的多项式阶数有助于描述更精细的空间误差,却可能降低计算稳定性。因此,如何在校准函数的横向分辨率、数值稳定性和测量效率之间取得平衡,将成为非球面与自由曲面精密检测的重要研究方向。(来源:先进制造微信公众号)
相关论文信息:https://doi.org/10.37188/lam.2026.021
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。