|
|
|
|
|
向磷虾学习:仿生算法为山地植保无人机规划最优路径 | MDPI Biomimetics |
|
|
论文标题:Bionic 3D Path Planning for Plant Protection UAVs Based on Swarm Intelligence Algorithms and Krill Swarm Behavior
论文链接:https://www.mdpi.com/2313-7673/9/6/353
期刊名:Biomimetics
期刊主页:https://www.mdpi.com/journal/biomimetics
研究亮点
吉林大学工程仿生教育部重点实验室许诺、朱昊辰、孙霁宇团队于仿生工程领域权威期刊 Biomimetics 发表研究,针对丘陵山区复杂地形下植保无人机航迹规划难题,借鉴南极磷虾集群运动规律,提出自适应仿生三维路径规划算法,大幅缩短航线长度、降低飞行能耗与计算耗时,为山地智慧农业无人机自主作业提供全新技术方案。仿真结果表明,该算法能够缩短航线长度、降低按模型估算的路径能耗与计算耗时,为山地植保无人机的田块间转场提供新的路径规划思路。
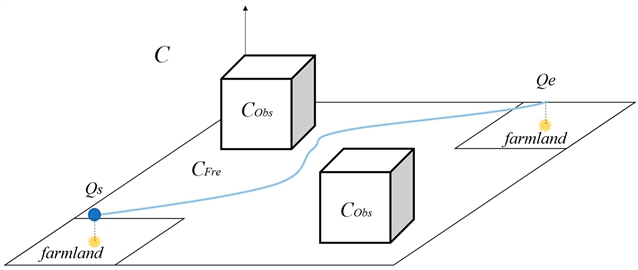
图 1. 路径规划空间关系
研究过程及结果
1. 仿生策略:模仿磷虾的三种生存智慧
南极磷虾是群居生物,它们在三维海洋环境中展现出了卓越的移动能力:既能高效追踪食物 (觅食),又能灵活躲避天敌 (避敌),还能在洋流中长距离迁徙 (巡游)。研究人员将算法中的搜索个体抽象为“生物单元”,并借鉴磷虾群的三种核心行为,构建了算法的基本框架:
•觅食行为:搜索个体在视野范围内选择候选状态;若其适应度更高,便向该状态移动,否则继续搜索或随机移动,使路径逐步向更优解靠拢。
•避敌行为:搜索个体在邻近个体的中心状态更优且不过度拥挤时向其靠拢,否则转入觅食行为,以维持种群的聚集性并避免过度拥挤。
•巡游行为:搜索个体向视野范围内适应度最高的邻近个体移动,加快向较优解区域聚集的速度。
算法运行过程中,无人机会根据当前环境状态在这三种行为间智能切换。通过多次迭代,系统能够自适应地平衡全局搜索与局部开发能力,从而在复杂的山地障碍环境中快速收敛至最优路径。
2. 仿真验证:三大场景对比测试
为了验证算法的有效性,研究团队在MATLAB环境下设计了三种典型的复杂地形场景,并与经典的蚁群算法和人工蜂群算法进行了对比:
•单峰障碍环境 (模拟孤立山丘)
•规则林场环境 (模拟成片树林)
•不规则丘陵环境 (模拟复杂山地梯田)
所有实验均设定了相同的无人机物理性能约束 (如最小离地高度、水平安全距离、水平和垂直飞行的不同能耗),并采用了三阶B样条曲线对生成的路径点进行平滑处理,以提高路径的连续性和平滑性。
实验结果显示,仿生三维路径规划算法在三种测试场景中的各项指标整体更优:
•路径长度:比蚁群算法缩短 1.6% ~ 17.5%,比人工蜂群算法缩短 1.1% ~ 8.7%。
•运行时间:计算速度大幅提升,比蚁群算法快 70.21% ~ 75.15%,比人工蜂群算法快 27.56% ~ 52.08%。
•能量消耗:综合飞行能耗比蚁群算法降低 17.54% ~ 27.35%,比人工蜂群算法降低 13.91% ~ 18.77%。
•迭代次数:达到最优解所需的迭代次数比蚁群算法减少 58% ~ 75%,比人工蜂群算法减少 46% ~ 63%。
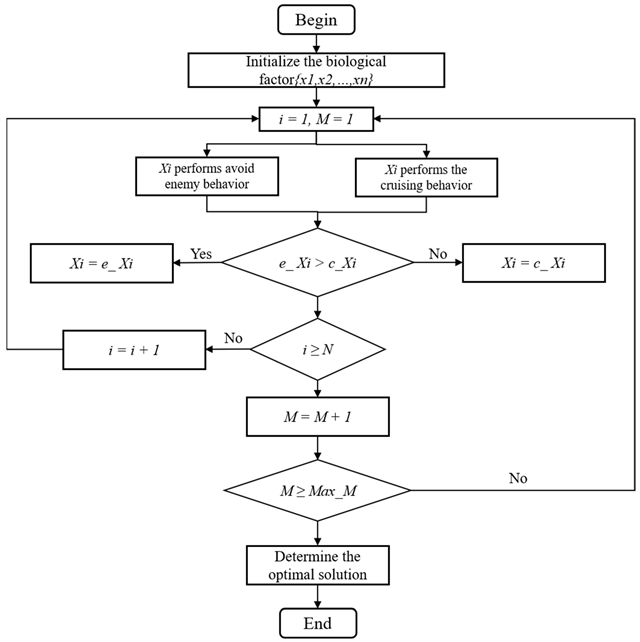
图 2. 算法总体流程图
研究总结
这项研究巧妙地将南极磷虾在恶劣环境中高效生存的群体智慧,转化为植保无人机在复杂地形中的路径规划能力。该仿生算法的核心在于,将磷虾群体的行为规律转化为路径搜索策略。通过“觅食-避敌-巡游”三种状态的切换,算法在三组仿真中表现出更好的收敛速度和精度。
相比于传统群体智能算法,新算法在缩短飞行距离、降低能源消耗和减少计算耗时方面均有质的飞跃。这不仅意味着植保无人机在一次电池续航内可以完成更多田块的作业,也意味着系统对突发状况的响应更加迅速,为山区和丘陵地带的精准农业航空作业提供了有力的技术支撑。
当然,该研究目前仍处于理想环境下的仿真阶段。未来,研究团队计划在存在动态障碍物 (如飞鸟、其他无人机) 和气象干扰 (如阵风) 的真实环境中进一步验证和优化算法,让这只“仿生磷虾”在更广阔的田野上空展翅翱翔。
原文出自 Biomimetics 期刊:
Xu, N.; Zhu, H.; Sun, J. Bionic 3D Path Planning for Plant Protection UAVs Based on Swarm Intelligence Algorithms and Krill Swarm Behavior. Biomimetics 2024, 9, 353.
期刊介绍
主编: Prof. Dr. Stanislav N. Gorb, University of Kiel, Germany
Biomimetics (ISSN 2313-7673) 是一个国际型开放获取英文学术期刊,致力于发表仿生学与仿生技术领域的最新研究成果。期刊内容从生物体的基本机制出发,深入探讨生物特性在人类应用领域中的转化与应用。本刊旨在为材料科学、机械工程、纳米技术以及生物医学领域的研究人员搭建高水平的交流平台,鼓励通过生物启发式设计解决复杂问题,推动工程技术与生物医学领域的可持续创新。期刊已被Scopus, SCIE (Web of Science), PubMed, PMC, Ei Compendex, CAPlus / SciFinder等数据库收录。
2025 Impact Factor: 4.2
2025 CiteScore: 6.2
Time to First Decision:13.5 days
Acceptance to publication:3.5 days
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。