|
|
|
|
|
EA 亮文解读丨GDE-YOLO:一种在复杂茶园环境下能稳定、精准地实时检测茶树叶片病害的方法 |
|
|
论文标题:GDE-YOLO: a robust and accurate method for real-time tea leaf disease detection in complex plantation environments
期刊:ENGINEERING Agriculture
作者:Lei GUO, Hongbin CHEN, Zheming CUI, Zhenhui LAI, Weiliang HUANG, Tianliang LIN, Jufei WANG, Shuhe ZHENG, Wuxiong WENG
发表时间:22 Jan 2026
DOI: 10.15302/J-FASE-2026669
微信链接:点击此处阅读微信文章
Aug 2026, Volume 13 Issue 4
·第2篇·
论文ID
GDE-YOLO: a robust and accurate method for real-time tea leaf disease detection in complex plantation environments
GDE-YOLO:一种在复杂茶园环境下能稳定、精准地实时检测茶树叶片病害的方法
文章类型:Research Article
第一作者:郭雷
通讯作者:郑书河、翁武雄
Email: zsh@fafu.edu.cn, wwx@fafu.edu.cn
作者单位:福建农林大学
Cite this article :
Lei GUO, Hongbin CHEN, Zheming CUI, Zhenhui LAI, Weiliang HUANG, Tianliang LIN, Jufei WANG, Shuhe ZHENG, Wuxiong WENG. GDE-YOLO: a robust and accurate method for real-time tea leaf disease detection in complex plantation environments. ENG. Agric., 2026, 13(4): 26669 DOI:10.15302/J-FASE-2026669
· 文 章 摘 要 ·
针对当前茶叶病害视觉诊断方法存在人力成本高、效率低等固有难题,本研究提出了一种基于GDE?YOLO的茶叶病害实时检测方法,用于复杂茶园环境中的病害识别。该架构整合了三大关键改进:(1) 在颈部网络中引入全局注意力机制 (GAM);(2) 采用多样分支块 (DBB) 对C2f模块进行优化;(3) 将完全交并比损失函数替换为高效交并比损失函数,从而综合提升识别精度与速度。实验验证表明,GDE-YOLO在不同茶园场景和病害类型上取得了91.7%的精度 (比YOLOv8n提高 3.1%),其中茶炭疽病检测精度提升0.7%,茶白星病检测精度提升12.4%。同时,改进后模型实现了80 FPS的实时性能。在NVIDIA Jetson Orin Nano边缘设备上的部署测试显示,GDE-YOLO能够在置信度阈值>0.8的条件下实现精确的病害识别,推理速度保持在18 FPS,满足边缘计算对精度和实时性的要求。本研究为茶园视觉引导精准喷雾设备提供了关键技术基础,同时推动了机器视觉在智能农业管理中的实际应用。
· 文 章 亮 点 ·
1. 构建了一个包含多种种植环境和病害类别的茶叶病害数据集。
2. 提出了一种基于GDE-YOLO的鲁棒且准确的茶叶病害实时检测方法。
3. GDE-YOLO在茶叶病害识别中达到了91.7%的卓越精度,比YOLOv8n提高了 3.1%。
4. 成功在NVIDIA Jetson Orin Nano边缘设备上完成部署,田间实验表现出优越性能。
· Graphical abstract ·
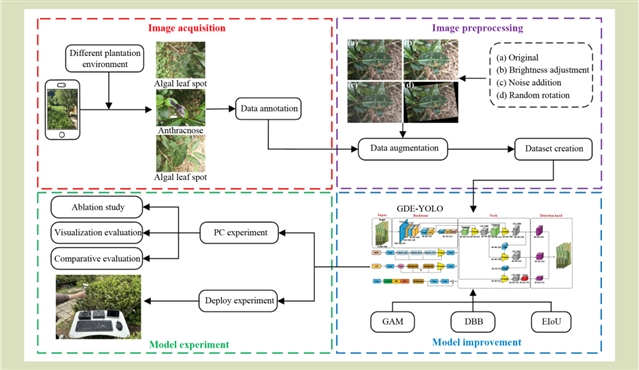
(不同环境条件和病害类型下茶叶病害检测的总体流程图)
· 研 究 内 容 ·
▎引言
茶是全球广泛饮用的非酒精饮料,中国产量占世界近一半,但夏秋季节病害频发,严重威胁产量和品质。传统大面积喷药方式浪费大、污染重,亟需发展精准喷雾技术,其核心是在光照变化、遮挡、天气干扰等复杂茶园环境中实现病害的快速准确识别。
现有检测方法中,人工目测成本高且主观,化学分析设备昂贵、操作复杂,遥感与高光谱受分辨率和环境干扰限制,传统机器学习依赖手工特征、泛化性弱。深度学习虽已用于茶叶病害识别,但所用数据集多采自良好光照条件,未充分考虑真实复杂环境对模型性能的影响。
为此,本研究旨在:(1) 构建涵盖多种复杂环境和病害类型的茶叶病害数据集;(2) 开发一种鲁棒且准确的实时检测模型GDE-YOLO,在YOLOv8n基础上融合全局注意力机制、多样分支块和高效交并比损失函数;(3) 通过消融实验、可视化和对比评估验证模型性能;(4) 在NVIDIA Jetson Orin Nano边缘设备上部署并验证其实际应用可行性。实验结果表明,该模型在精度和速度上均满足实时检测需求,为茶园智能喷雾系统提供了关键技术支撑。
▎实验方案
该研究构建了涵盖三种病害 (茶藻斑病、茶炭疽病、茶白星病) 和九种复杂环境 (顺光、弱光、逆光、反光、阴影、污渍、雨后、叶片遮挡、枝条遮挡) 的茶叶病害图像数据集,采集1811张原始图像,经亮度调整、加噪和随机旋转增强至4212张,按7:2:1划分为训练集、验证集和测试集 (Graphical abstract图)。以YOLOv8n为基线,在颈部引入全局注意力机制 (GAM) 以增强特征选择,采用多样分支块 (DBB) 改进C2f模块以在保持轻量化的同时提升精度,并引入EIoU损失函数加速收敛与提高回归精度,提出GDE-YOLO模型 (图1)。为验证改进效果,设计7种消融变体进行消融实验,在相同软硬件配置 (Intel i5-9400 CPU、GTX 1650 GPU、CUDA 12.1、PyTorch 2.2.1) 下训练200轮 (batch size=8) 并评估。随后与Faster R-CNN、SSD、YOLOv3-tiny、YOLOv5n和YOLOv8n对比,结合Grad-CAM可视化分析。最后部署于NVIDIA Jetson Orin Nano边缘设备 (TensorRT加速、半精度量化),在真实茶园进行田间测试,以精度、召回率、mAP@0.5、参数量、FLOPs、模型大小和FPS为指标,全面验证边缘端性能。
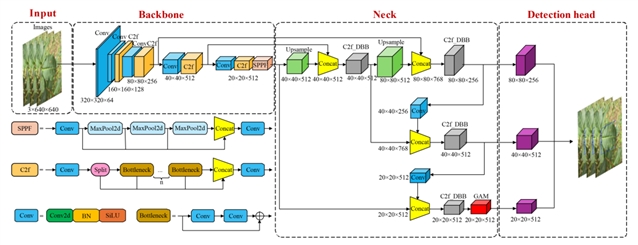
图1 GDE-YOLO网络结构,Conv2d为卷积层,BN为批归一化,SiLU为Sigmoid线性单元激活函数。
▎实验结果与分析
1. 消融实验分析
原始YOLOv8n总体精度为88.6%,其中TWS精度仅78.2%。Case 1 (+GAM) 使TWS精度提升3.3%,mAP提升0.7%;Case 2 (+DBB) 在参数几乎不变下使TWS精度提升5.2%,TA精度提升1.7%;Case 3 (+EIoU) 使TWS精度提升7.9%,mAP提升1.5%。Case 4~6两两组合均提升TA和TWS精度,其中Case 6未显著增加参数量。GDE-YOLO (三者结合) 总体精度达91.7% (较YOLOv8n提升3.1%),TA和TWS精度分别达93.2%和90.6% (提升0.7%和12.4%),速度80 FPS,满足实时检测需求。
2. 基于Grad-CAM的GDE-YOLO可视化评估
Grad-CAM热力图 (图2) 显示,原始YOLOv8n对TWS区域关注不足且背景干扰严重,逆光下易漏检。Case 1增强了对TWS和部分环境的抗干扰能力;Case 2改善弱光但逆光减弱;Case 3在逆光和雨后表现优异;Case 4~6对TWS关注略有提升但冗余信息仍多。GDE-YOLO综合各模块优势,显著增强TWS关注 (精度90.6%,提升12.4%),整体精度提升3.1%,在强逆光等复杂条件下仍能精准定位病害,性能最优。
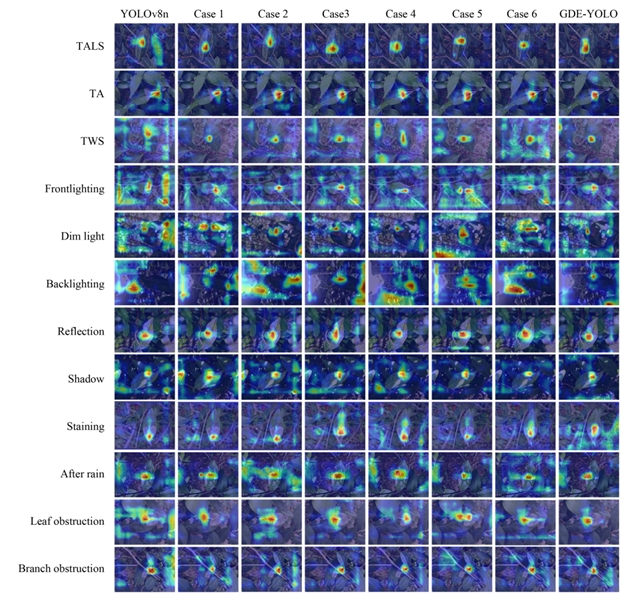
图2 茶叶病害检测的热力图可视化:TALS为茶藻斑病,TA为茶炭疽病,TWS为茶白星病。
3. 与其他目标检测模型的对比评估
与Faster R-CNN、SSD、YOLOv3-tiny、YOLOv5n和YOLOv8n的对比表明:GDE-YOLO总体精度最高 (91.7%),分别高出33.5%、1.9%、17.2%、5.0%和3.1%;TA精度最高 (93.2%);TWS精度达90.6%,分别高出40.6%、7.1%、27.8%、14.7%和12.4%。速度 (80 FPS) 满足实时要求。检测实例 (图3) 中,GDE?YOLO在多种环境下均准确识别,整体性能优于其他模型。
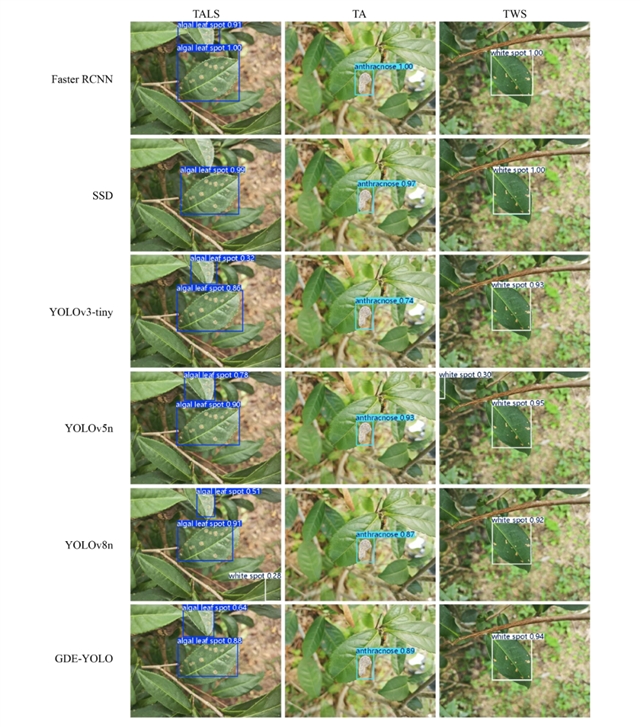
图3 GDE-YOLO与其他主流目标检测模型的茶叶病害检测对比评估。TALS为茶藻斑病,TA为茶炭疽病,TWS为茶白星病。
4. GDE-YOLO的部署实验结果
边缘部署实验结果如图4所示。在实际茶园田间测试中,部署于NVIDIA Jetson Orin Nano的GDE-YOLO模型在强光干扰和复杂枝叶背景下,对TALS的检测置信度均超过0.8,检测速度维持18 FPS,超过实时作业要求。结果表明,GDE-YOLO在边缘计算场景下兼具高精度、实时性和环境鲁棒性。
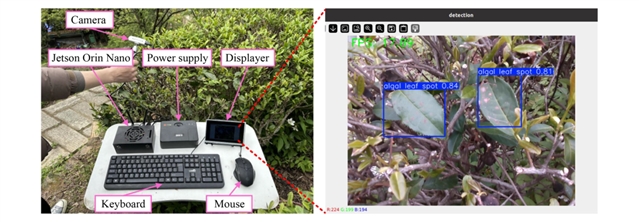
图4 GDE?YOLO在NVIDIA Jetson Orin Nano上的部署。
▎讨论
本研究针对夏秋茶叶病害问题提出GDE?YOLO模型,在复杂茶园环境中实现了高精度实时检测。实验表明,模型总体精度达91.7%,较YOLOv8n提升3.1%,其中茶白星病 (TWS) 精度提升12.4%至90.6%;检测速度为80 FPS,边缘部署后仍保持18 FPS,满足田间实时需求。
消融实验验证了各模块的有效性:GAM增强抗干扰能力,DBB在保持轻量化的同时提升精度,EIoU加速收敛并提高回归精度,三者协同作用显著。与Faster R-CNN、SSD、YOLOv3-tiny、YOLOv5n及YOLOv8n相比,GDE-YOLO总体精度最高;与近期TSBA-YOLO (86.8%) 和BRA-YOLOv7 (84.3%) 相比,精度分别高出4.9%和7.4%,速度分别快23和34 FPS。Grad?CAM可视化也证实其有效抑制背景和强光干扰,鲁棒性优越。
在NVIDIA Jetson Orin Nano上部署后,模型在复杂背景下检测置信度>0.8,速度18 FPS,具备实际应用可行性。未来可结合IoT、无人机和机器人构建病害预警与精准施药系统,但当前数据集依赖人工标注,成本高、效率低,后续将探索自监督/弱监督学习以减少标注依赖,推动智能农业管理发展。
· 结 论 ·
本文提出了一种基于机器视觉技术和卷积神经网络的茶叶病害实时检测模型GDE-YOLO,适用于复杂茶园环境。本研究得出以下三点结论:
(1) 将GAM、DBB 和EIoU集成到YOLOv8n网络架构中,显著增强了模型的检测能力。与原始YOLOv8n相比,GDE-YOLO模型在茶叶病害数据集上的总体检测精度提升了3.1%,其中茶炭疽病 (TA) 精度提升0.7%,茶白星病 (TWS) 精度提升12.4%,表明模型性能得到了实质性优化。
(2) 消融实验和热力图可视化分析表明,本研究所做的三项改进有效增强了模型的特征提取能力,加强了对上下文信息的利用,减轻了预测中的背景干扰,并提高了检测效率和精度。在对比评估中,GDE-YOLO的识别精度达到91.7%,同时检测速度维持在80 FPS,展现出优于其他目标检测模型的综合性能。
(3) 将GDE-YOLO模型部署于NVIDIA Jetson Orin Nano进行田间实验,能够准确识别图像中的茶叶病害,置信度得分均高于0.8,检测速度为18 FPS,表明该模型在边缘计算场景下同时满足了精度和实时性要求。
本研究提出的GDE-YOLO模型有效兼顾了精度与实时性需求,不仅能够帮助茶农及时抑制病害蔓延,从而减少损失、提高产量和品质,还有望集成到茶园精准喷雾设备的自动化视觉系统中,为智能农业管理提供关键技术支持。
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。