|
|
|
|
|
系统架构框架:打通建造施工的BIM到机器人信息交换 |
|
|
论文标题:A System Architecture Framework for BIM-to-Robot Information Exchange in Construction
论文链接:https://www.mdpi.com/3042-4720/2/4/12
期刊名: Intelligent Infrastructure and Construction
期刊主页:https://www.mdpi.com/journal/iic
一、引言
建筑行业在机器人技术应用上长期落后于制造等其他行业,随着Construction 4.0的推进,增强/虚拟现实、大数据、激光扫描、自动化与机器人等技术正加速进入建造现场。建筑信息模型(BIM)含有可支撑施工机器人的信息,但机器人需要的是任务级项目数据——几何、位置、材料、顺序与操作约束——而这些信息往往无法以可直接使用的形式获取。为此,本研究提出一个概念性集成的BIM到机器人信息交换系统架构,涵盖任务规划(Task Planning)、任务分解(Task Decomposition)与预期的机器人任务执行(Robot Task Execution)三个阶段,并由两次信息交换相连。研究围绕三个问题展开:连接任务规划与预期的机器人执行需要哪些任务信息需求与交换点;如何补充、分解并格式化BIM信息以形成面向机器人的施工任务信息;通过小型砌体概念验证可以演示架构的哪些部分,以及在自主机器人执行得到验证之前还存在哪些局限。
二、材料与方法
框架开发以定向叙事综述为基础,围绕施工与BIM系统架构、BIM信息交换与模型开发、机器人系统架构与BIM-机器人集成三个领域梳理代表性研究,提炼信息需求、互操作性局限、机器人规划控制需求与反馈机制。架构流程从识别施工任务、模型信息、技术规范与机器人约束出发,补充并提取模型信息,按制造、物流与排序需求分解施工任务,将信息整理为面向机器人的表示,并定义预期的任务执行与反馈回路。概念验证采用20块混凝土砌块(CMU)墙体:在Dynamo中将约LOD 200的Revit墙体按几何约束生成单个CMU并补充至LOD 400目标状态,提取构件位置(X、Y、Z与朝向)、材料类型与标识(I.D.),格式化为面向机器人的任务信息(CSV),同时基于BIM生成2D占位栅格图(PNG)。由于可用机器人平台(Husky A200)未配备机械臂,由工人解读导出的任务信息完成砌筑;Husky A200遥操作采集墙体图像,用于密集点云重建与定性比较。
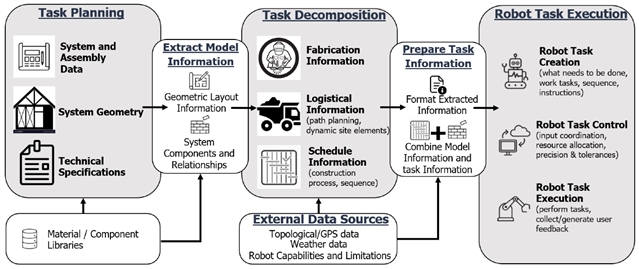
图1 拟议的 BIM 转机器人系统架构(建筑范畴)
三、分析与结果
案例结果:系统架构框架包含三个主要步骤与两次信息交换:任务规划(Task Planning)、解读模型信息(Interpret Model Information)、任务分解(Task Decomposition)、准备任务信息(Prepare Task Information)与预期的机器人任务执行(Robot Task Execution)。概念验证中,Dynamo生成了20个与源墙体几何对齐的CMU构件,在Revit中人工检查确认构件无重叠且与墙体轮廓一致,构件信息按Revit局部坐标系提取;因墙体无需制造装配,任务分解聚焦物流与排序,序列按传统砌筑方法人工编制,最终序列与构件信息导出为CSV,由工人解读并完成砌筑。
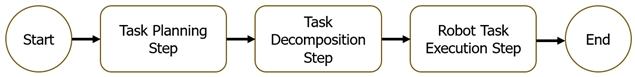
图2 论文提出的BIM到机器人信息交换系统架构高层工作流;机器人任务执行(Robot Task Execution)为预期阶段。
机器人辅助文档化:Husky A200采集墙体图像并完成点云重建,重建结果叠加至源Revit模型,依据四项定性标准进行评估:重建墙体整体位置与朝向与BIM导出布局一致;重建几何与BIM墙体包络大体对应;无系统性平移、旋转或砌层错位;包络外偏差呈局部化而非连续分布。评估结论为重建墙体与BIM导出布局定性一致,支持了BIM导出信息生成与布局过程以及机器人辅助文档化的可行性。
挑战:概念验证未验证自主机器人执行(信息解读、导航、操作、放置与闭环反馈);任务序列为人工编制;未计算点-模型定量偏差统计;实验规模小且受控,未复现活跃工地的完整变异性。偏差来源(人工放置、重建不确定性与配准)未独立量化,点云/模型比较仅用于定性验证而非几何精度评估。
四、讨论
基于文献分析与概念验证实践,研究提出以下核心发现:
1.任务信息需求应优先于LOD评估,从施工方法、系统与装配特征、几何、技术规范及机器人平台约束中推导,并划分为几何、字母数字、排序/物流与操作四类,分配到相应的交换点。
2.基于IFC的工作流可通过信息交付规范(IDS)将字母数字类需求形式化为机器可检查;由于IDS 1.0不含几何,几何需求需补充评估,BIM Forum LOD规范仅作为模型充分性的辅助参考。
3.LOD 400仅是砌体案例的特定信息目标,并非机器人施工的普适LOD要求——信息需求应源自任务本身,LOD仅用于判断模型表示是否足够完善。
4.CSV实现轻量、面向任务,但会扁平化BIM信息,不保留构件、建造过程、场地条件与机器人动作之间的完整语义关系;语义与关联数据(如RDF/JSON、Linked Building Data与本体)可提供更丰富的替代表示。
5.信息交换点在架构层面设计为格式无关:交换内容与所需转换由阶段定义,具体文件结构、序列化方式或中间件可随机器人平台与任务需求变化。
6.概念验证仅演示了信息生成与提取、任务准备、工人使用与机器人辅助文档化等组件,自主机器人执行与闭环反馈仍需在具备机械臂的平台及更大规模的施工任务中验证。
五、展望与结论
未来研究应在具备机械臂的平台、更大且更复杂的建筑系统、自动化排序与主动场地导航上评估该框架;当传感识别出几何或环境偏差时,应更新场地状态与任务计划以闭合反馈回路;还应评估语义、关联数据与机器可读需求表示(如RDF/JSON、Linked Building Data、本体与IDS),以在执行过程中保留构件关系、过程上下文与机器人动作信息。验证研究还应收集点-模型定量偏差指标(如平均绝对偏差、RMSE及稳健最大值),以区分信息交换性能与重建、放置误差。
研究提出并形式化了一个概念性集成的BIM到机器人信息交换系统架构,将任务规划、模型信息解读、任务分解、任务信息准备与预期的机器人任务执行在端到端架构工作流中显式连接,并明确了各交换点的信息需求。20-CMU概念验证实验演示了信息生成与提取、任务信息格式化与排序、工人使用以及机器人辅助图像采集与点云重建文档化等组件,重建结果定性验证了BIM导出信息可支持与预期布局一致的建造配置。研究同时指出:端到端在此指架构整合范围而非实验验证范围,自主机器人施工的完整流程仍需未来实验验证。
McClymonds, A.D.; Asadi, S.; Leicht, R.M. A System Architecture Framework for BIM-to-Robot Information Exchange in Construction. Intell. Infrastruct. Constr. 2026, 2, 12. https://doi.org/10.3390/iic2040012
期刊介绍
主编:
郑俊星教授
华中科技大学土木与水利工程学院
期刊简介:期刊2025年6月,Intelligent Infrastructure and Construction (ISSN 3042-4720)正式发布。Intelligent Infrastructure and Construction是一个国际性、同行评审、开放获取的电子期刊,致力于通过将信息技术贯穿建造全生命周期(包括规划与设计、运维管理、防灾减灾等阶段)来推动基础设施与建造行业的发展。本刊为季刊,由MDPI在线出版。期刊欢迎原创研究论文、综述、案例研究和技术报告等类型投稿。
特别声明:本文转载仅仅是出于传播信息的需要,并不意味着代表本网站观点或证实其内容的真实性;如其他媒体、网站或个人从本网站转载使用,须保留本网站注明的“来源”,并自负版权等法律责任;作者如果不希望被转载或者联系转载稿费等事宜,请与我们接洽。