农业环境污染物的积累和扩散对生态环境和作物生长构成严重威胁。准确预测污染物浓度变化对于实现可持续农业发展具有重要意义。针对预测农业环境中污染物浓度的挑战,本文提出了一种新型混合深度学习模型。变分模态分解算法用于处理原始数据,减少非线性并增强特征可区分性。基于样本熵的双层注意力机制评估子序列并关注关键区域,进一步提升模型的预测性能。最后,使用长短期记忆神经网络来获得预测结果。在涉及多种污染物的时间序列预测实验中,所提出的方法展现出良好的稳定性和准确性。实验结果表明,与现有方法相比,该方法在预测三种污染物浓度时,平均绝对误差降低了4.8%,平均绝对百分比误差降低了23.5%。此外,预测的均方根误差可减少29.1%。本研究为农业环境污染物监测提供了可靠的技术支持。一氧化碳、非甲烷烃类和二氧化氮的平均绝对误差分别为5.92、6.85和2.382,能够准确预测污染物突变风险。未来,它可以部署在移动机器人平台上,实现自动监控和预警,从而推动智能农业的发展。
1. 提出了一种适用于移动机器人农业环境监测的混合深度学习预测模型。
2. 构建了融合变分模态分解、注意力机制和LSTM的预测框架。
3. 机器人面对复杂污染时序数据能够保持稳定准确的预测能力。
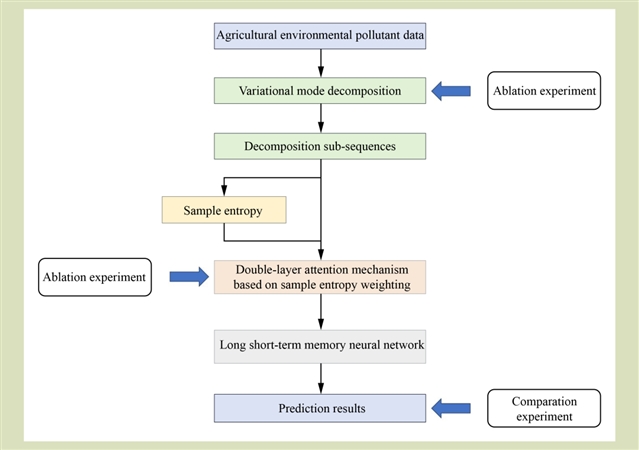
Graphical abstract
农业环境监测的精准化需求
农业环境的精准监测与预测是实现智慧农业和设施农业智能化管理的基础。传统的固定式传感器网络虽然能够提供环境监测数据,但存在覆盖范围有限、布设成本高以及对动态变化响应滞后等不足。移动机器人凭借其自主导航和灵活部署的优势,能够以更高的空间分辨率采集多维环境数据,为农业环境监测提供了全新手段。然而,移动机器人采集的环境时序数据面临以下挑战:(1) 数据具有多尺度、非线性和非平稳特征,传统统计模型难以准确捕捉其动态变化规律;(2) 多种环境因子之间存在复杂的耦合关系,单一变量预测忽略了变量间的相互影响;(3) 传感器噪声和环境扰动使得原始信号中包含大量高频噪声,直接影响预测精度。因此,亟需开发能够有效处理复杂农业环境时序数据的高精度预测模型。
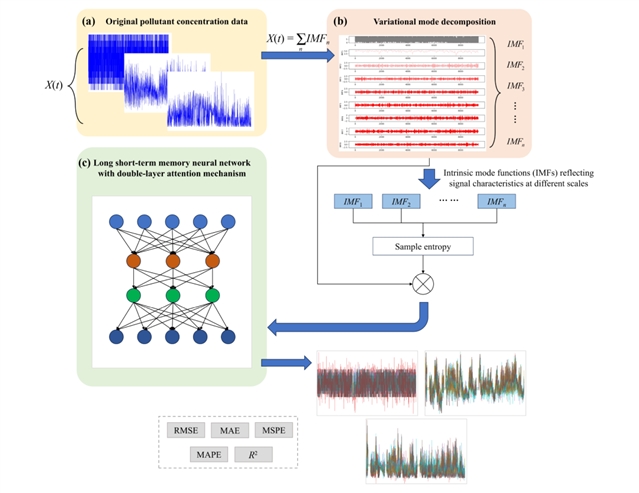
图1.模型结构。(a) 原始污染物浓度数据的输入; (b) 通过变分模态分解生成子序列,随后计算这些子序列的样本熵并加权操作; (c) 输入到带有双层注意力机制的长短期记忆神经网络中,以生成输出预测结果。
机器人的预处理能力:变分模态分解提升复杂数据可学习性
农业环境污染物浓度变化通常受气象条件、污染源强度、空气流动、地形环境和传感器噪声等多种因素影响,呈现出明显的非平稳和非线性特征。如果将传感器采集的原始数据直接送入机器人搭载的预测模型,模型往往难以准确捕获其中的多尺度变化规律,导致预测偏差。为了解决这一问题,研究团队将变分模态分解引入移动机器人的数据处理流程中。这一方法能够将机器人传感器采集的复杂污染物浓度信号,自适应地拆解为若干具有不同频率特征的模态分量,使数据中的噪声和有用信息有效分离。通过这种预处理,分解后的子序列可有效降低原始数据中的非线性复杂度和噪声含量,为后续模型提供更高质量的输入。实验表明,与经验模态分解、小波包分解和局部均值分解等方法相比,采用变分模态分解的模型在三类污染物预测任务中均表现最优。
机器人的判别能力:样本熵加权注意力机制精准锁定关键信息
在移动机器人实际巡检中,传感器会持续采集海量时序数据。并非所有数据对预测同等重要:有些序列蕴含污染物变化的关键趋势,而另一些则主要反映随机噪声或冗余波动。如果机器人同等地处理所有信息,不仅会增加计算负担,还可能降低预测准确性。为此,研究团队为移动机器人设计了一种样本熵加权双层注意力机制。机器人在处理数据时,会首先计算每个分解子序列的样本熵,并赋予高熵值子序列更大权重,从而自发地将注意力聚焦在信息量更大的序列上。随后,通过双层注意力结构的协同作用,第一层关注不同通道特征的重要性,第二层关注特征图中不同空间位置或局部区域的重要性,机器人能够更加精准地锁定对污染物浓度变化预测最有贡献的信息片段。
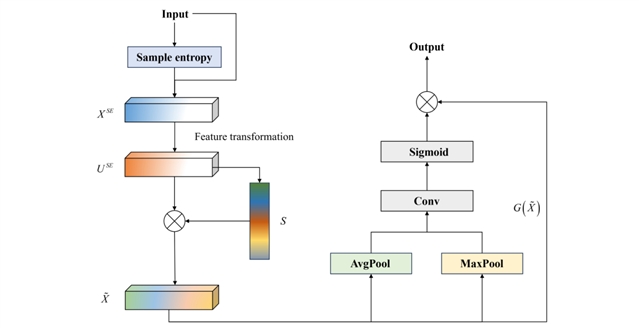
图2.基于样本熵加权的双层注意力机制结构。
机器人的判别能力:长短期记忆神经网络让预测有据可依
污染物浓度的变化是一个时序过程:现阶段的污染物浓度往往与过去的排放趋势、气象条件、大气扩散过程密切相关。要让机器人做出准确的未来预测,模型必须具备对历史数据长期依赖关系的记忆能力。研究选用长短期记忆神经网络作为核心预测单元。LSTM通过精妙的门控机制,能够有效克服传统循环神经网络在处理长时间序列时的梯度消失和梯度爆炸问题,同时具备较低的计算成本,这对于算力有限的移动机器人边缘设备而言尤其重要。
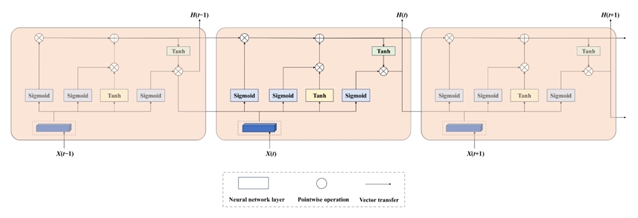
图3.长短期记忆神经网络结构。
多污染物预测实验
为验证模型性能,研究基于UCI空气质量数据集开展实验。该数据集包含来自空气质量化学多传感器设备的小时平均响应数据,记录时间跨度近一年。研究选取一氧化碳、非甲烷烃和二氧化氮三类具有代表性的农业环境污染气体作为预测对象。实验中,数据经过缺失值重构和归一化处理后,按照70%训练集和30%测试集进行划分,模拟移动机器人在实际环境中基于历史数据预测未来污染物浓度的真实场景。与循环神经网络、一维卷积神经网络、支持向量机、深度信念网络、门控循环单元等多种模型相比,该方案具有更低的预测误差和更好的稳定性,表明移动机器人在实际巡检中能够更可靠地识别污染物浓度异常升高的风险。更重要的是,变分模态分解和样本熵加权双层注意力机制的计算复杂度均在可接受范围内,这为其后续部署到算力受限的移动机器人边缘终端提供了工程可行性。
结论:本文提出了一种面向移动机器人农业环境监测的混合深度学习预测模型。该模型通过变分模态分解降低原始污染物序列的非线性和噪声影响,通过样本熵加权双层注意力机制识别高价值特征区域,并利用LSTM捕获时间序列依赖关系,实现了对一氧化碳、非甲烷烃和二氧化氮等污染物浓度变化的高精度预测。
实验结果表明,该模型在多污染物预测任务中具有良好的稳定性、准确性和通用性,优于多种传统模型和先进模型。未来,该方法可进一步部署于移动机器人平台,结合边缘计算、模型蒸馏、噪声补偿和延迟补偿等技术,实现农业环境污染物的自动监测、动态预测和智能预警,为智慧农业和可持续农业发展提供重要支撑。(来源:EngineeringJournals微信公众号)
相关论文信息:https://journal.hep.com.cn/fase/EN/10.15302/J-FASE-2026674